フィジカルAIを理解しながら、手元でPDCAを回せるサービス
Physical AI Canvas
ノーコードとAIで、フィジカルAI開発を
ロボットとカメラをつないで収録し、AIが評価・タグ付け。人による確認・修正まで、ひとつの画面で行えます。現場の担当者が自社でPDCAを回し、フィジカルAI開発を内製化できます。
これからのフィジカルAI開発
フィジカルAIに必要なデータは、量だけでなく「質」が重要に
成功・失敗や動きの違いを評価し、学習に使うデータを見極める。そのためには、収録から評価・ラベル付けまでを一体で整える必要があります。
しかし、環境づくりには手間がかかる
開発・収録環境の準備
ロボット・カメラの接続や同期を、一から組み上げる必要がある。
評価・ラベル付け環境の準備
評価基準の設定やタグの管理など、データを整える作業にも手間がかかる。
フィジカルAIを理解しながら、手元でPDCAを回せるサービス『 Physical AI Canvas 』で
フィジカルAI開発をノーコードで
01データ収集
ノーコードで簡単にデータ収集
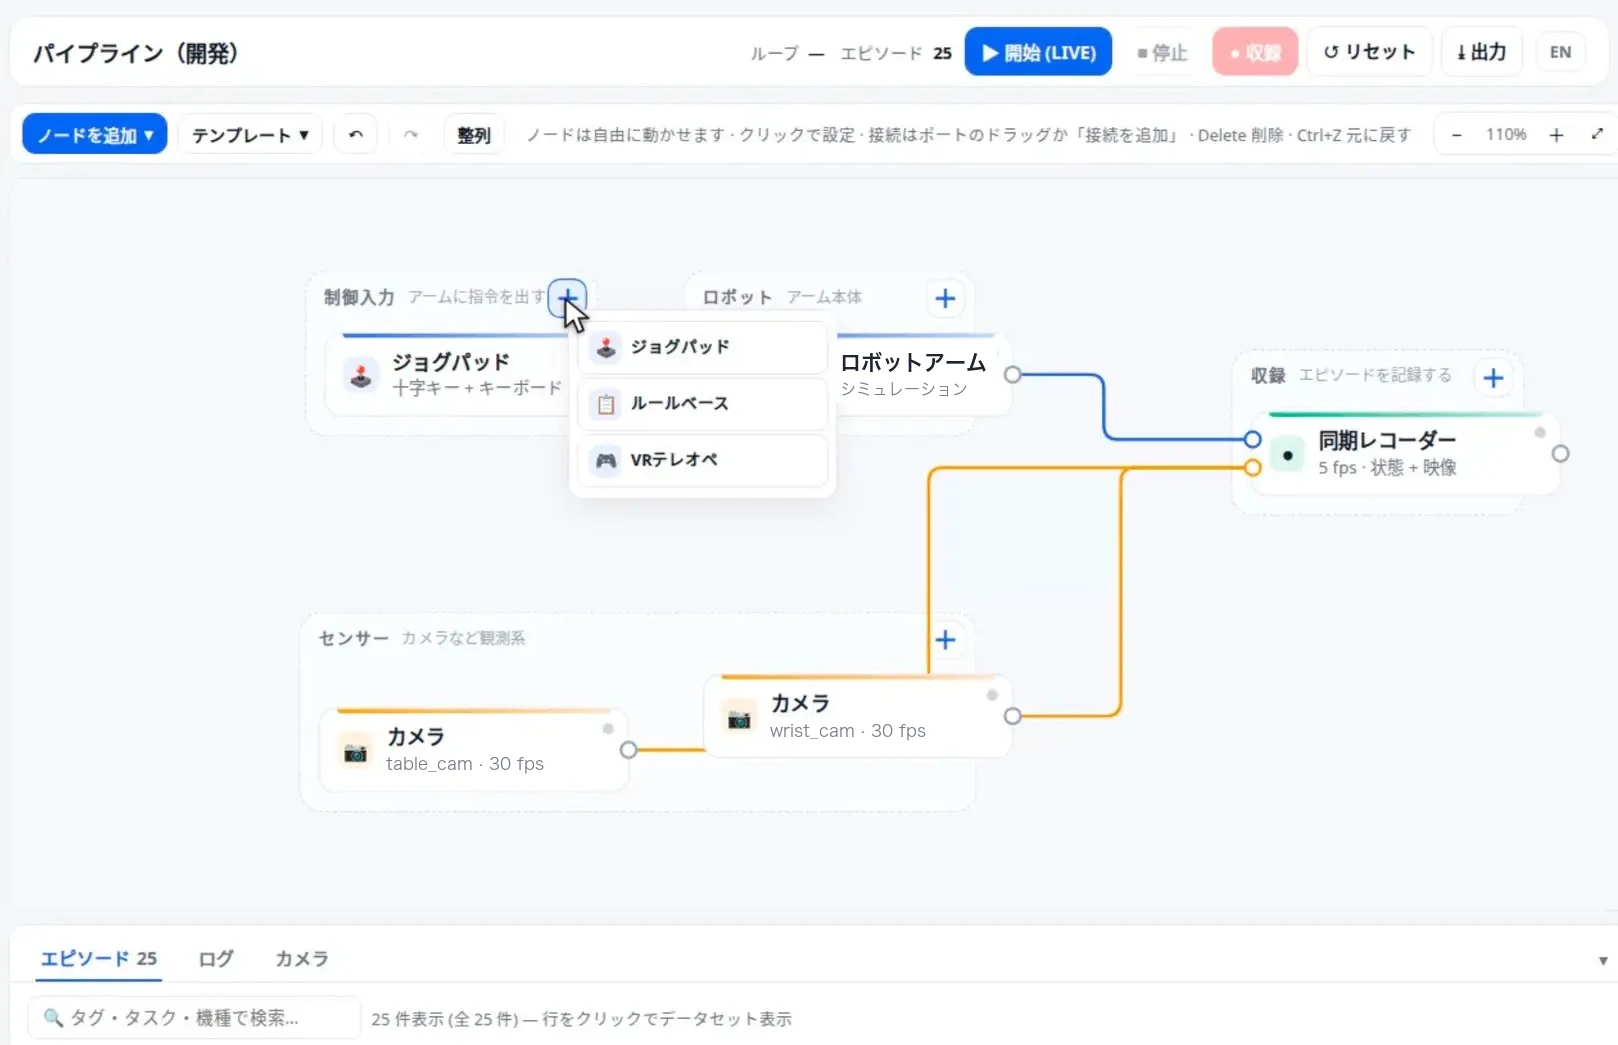
ロボットとカメラをつなぎ、動きと映像をまとめて収録。
02AI評価
AIが自動で評価・タグ付け
収録データをAIが評価し、タグを自動で付与。
03確認・修正
人による手直しも画面上で簡単に
映像や解析結果を確認し、評価・タグを手動で修正。
データ収集から配備までの開発フロー
01
収録
動きと映像を同期記録
02
ラベル付け
成功・失敗、品質を評価
03
データセット
条件で絞り込み・整理
04
学習
モデルを調整
05
配備
ロボットへ適用
目指すのは、現場で続けられる開発
自社でPDCAを回し、開発を内製化。
収集したデータを評価し、条件を見直して、再び収集する。現場の担当者が改善を重ね、自社の知見を開発に活かせます。
Physical AI Canvasの主な機能
Point1ノーコード開発
ノードをつなぎ、収録環境を構築
ロボット・カメラ・操作デバイス・収録をノードとしてつなぐだけで、収録環境を組み立てられます。意味のない接続はその場で弾くので、迷わず正しい構成にたどり着けます。
Point2データの可視化
AIの評価・タグを確認し、手動で修正
収録データをAIが評価し、成功・失敗やタグを自動で付けます。映像や解析結果を見ながら、評価・タグを手で直すこともできます。
Point3ロボットと環境の選択
シミュレーションと実機で開発
シミュレーションでは、URDF/USD形式のモデルが用意されている機種に対応。実機は、接続したデバイスを自動で認識します。
Point4テレオペと同期収録
動かしながら、動きと映像を記録
キーボードや3Dマウスなどでロボットを操作し、動きと複数カメラの映像を同期して記録。VLAなどの学習に使う動作データも残せます。
Point5AIアシスタント
失敗原因の推定と改善案の提案
解析値から失敗の原因を推定し、改善案を示します。ツールの使い方や、学習データについての質問にも答えます。
導入の流れ
1
ヒアリング
対象の作業、お使いのロボット・カメラ、現場の環境を伺います。
2
シミュレーションで検証
実機を用意する前に、シミュレーション上で収録からデータセットまでの流れを試します。
3
実機接続・データ収集
実機のロボットとカメラをつなぎ、現場でデータを集めます。
4
学習・デプロイと改善
集めたデータで学習したモデルをロボットに適用し、結果を見ながら改善を続けます。
主な協業・開発実績
プレスリリース2026.09.24
Airion、矢崎総業株式会社と製造現場におけるフィジカルAI開発の自走化に向けた協業へ
矢崎総業へ「Physical AI Canvas」を提供。初期はAirionのエンジニアが伴走し、将来は現場の担当者自身がデータ収集からAIモデルの検証、ロボットへの実装・改善までを回せる状態を目指します。
PR TIMESで読む
※受託開発の実績も含みます。
デモ・導入のご相談
デモのご依頼や、「自社のロボットで使えるか」といったご相談もお気軽にどうぞ。